

第1回世界ロボット泰山登山大会が開催 ロボットが5カテゴリーで対決
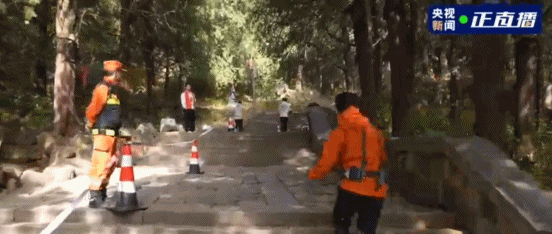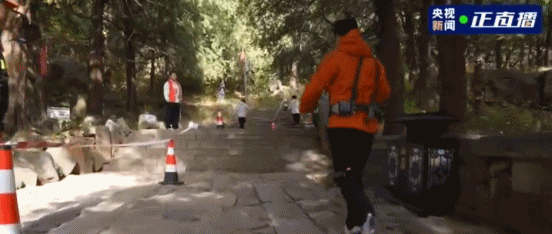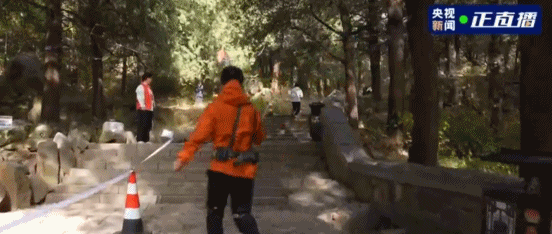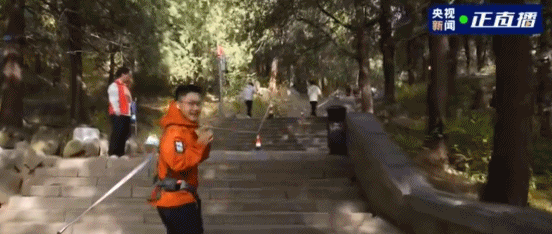
第1回CMG世界ロボット泰山登山大会が今月2日、山東省泰安市の泰山で開催された。パワードスーツ、脚式ロボット(スピード競争)、脚式ロボット(重量物搬送)、人型ロボット、全域機動ロボットという5つのカテゴリーのロボットが泰山に集結し、腕を競い合った。
今大会には、スピード競技とカテゴリー別課題競技の2タイプの競技が設置され、約90チームが参戦した。

【アシスト派|パワードスーツ】
パワードスーツというのは、自律型の登山ロボットではなく、人間の「アシスタント」だ。ユーザーが心地良い状態で長時間装着できるように、パワードスーツはセンサーを通して、ユーザーの動きや力の入れ方をリアルタイムで感知し、歩いているのか、階段を上っているのか、止まっているのかを判断する。ユーザーは「足が軽くなった」と感じるだけで、「アシストしてもらっている」と感じることはほとんどなく、「ターボ」を搭載したかのように、一気にゴールまで歩き通すことができる。
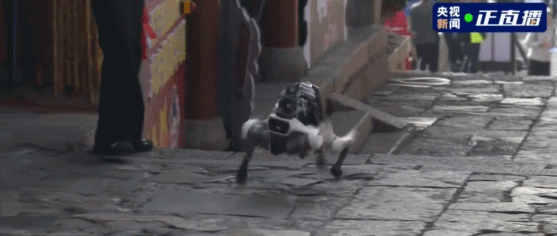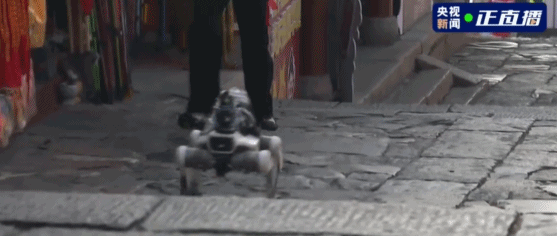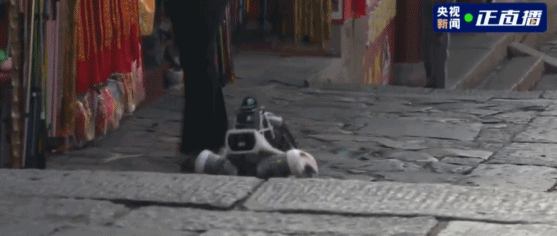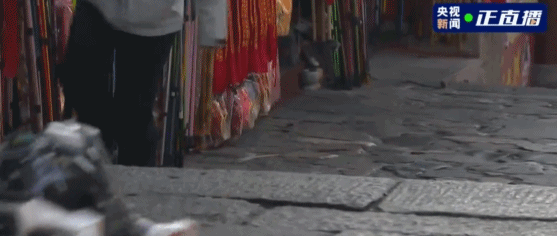
【高速派|脚式ロボットによるスピード競技】
長い距離を速いスピードで登るとなると、四足歩行ロボットのほうが安定性が高い。この競技で主に競うのは、バッテリー駆動時間と前進する速度だ。「高速派」の犬型ロボットは、泰山で新記録更新を目指した。LiDAR(ライダー)がリアルタイムで路面の環境を感知し、ミリ秒単位で足取りを調整するため、ロボットは濡れていたり不規則だったりする石の階段を安定的かつ高速で登っていくことができる。犬型ロボットは予想以上のスピードで山を登り、審判が付いていけなかったため、途中から審判方式が各ポイントに審判を配置するスタイルに変更されることになった。
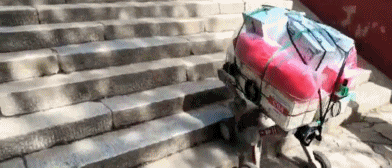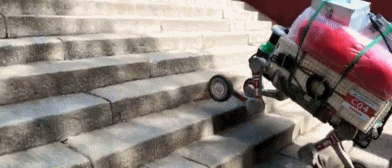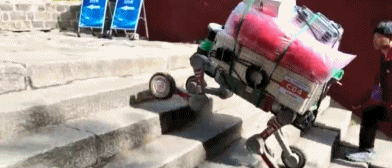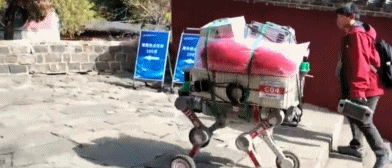
【どっしり派|脚式ロボットによる重量物搬送競技】
山を登る時にも、頭を使って一歩一歩計算しながら進まなければならない。ロボットが荷物を担いで山を登ると、荷物の位置で重心が変わる。安定を保つと同時に、荷物が斜めになったり、滑り落ちたりしないように制御する必要もある。
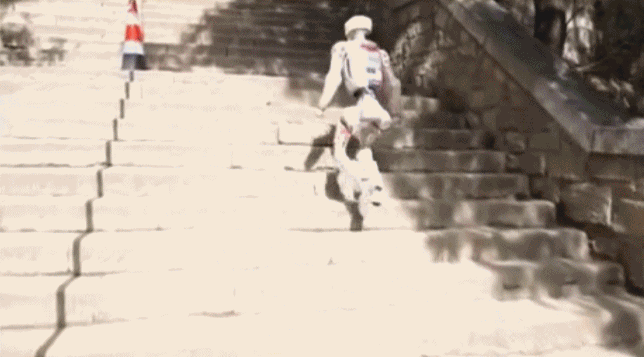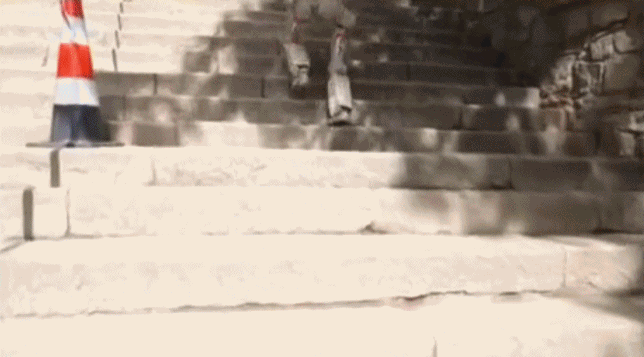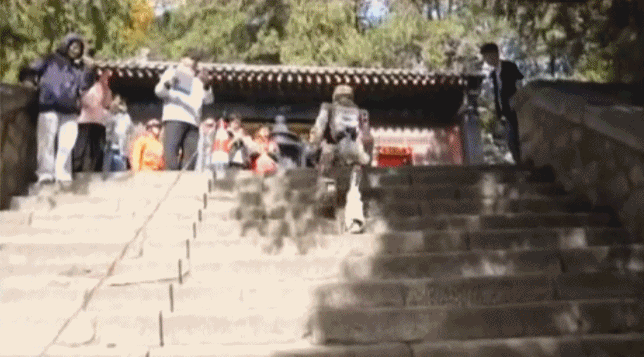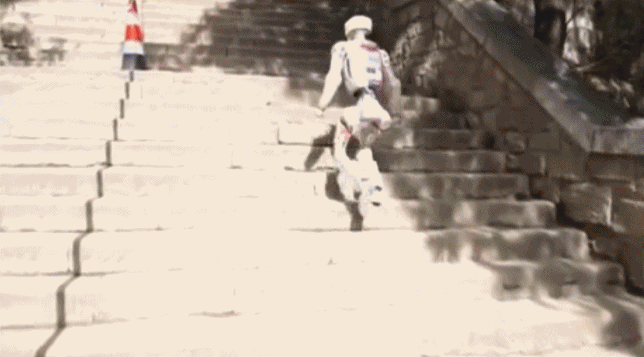
【人間そっくり派|人型ロボット】
両足を使って歩く人間のように山を登る人型ロボットの姿勢は、最も人間に似ている。泰山は狭い階段が多く、人型ロボットは足の先端しか着地できない場合もあるが、安定して山道を登っていた。それを下支えしているのは、フットエンド感知・着地点計画、地形認識・歩く姿勢の調整、バランス制御・リアルタイム意思決定だ。これらの一連の先進的な制御技術がミリ秒単位で処理されている。
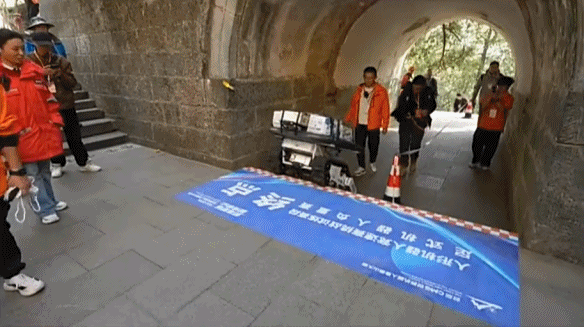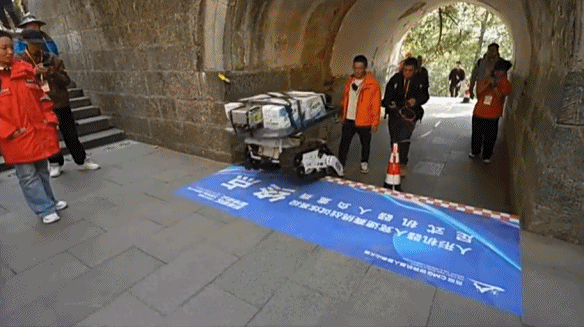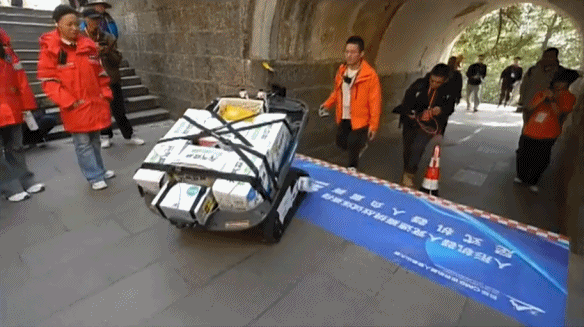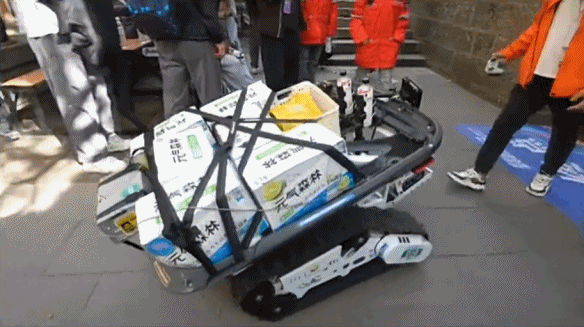
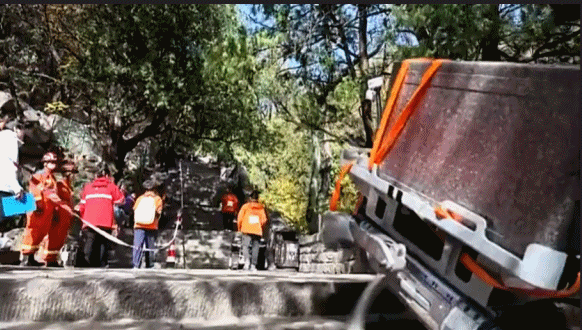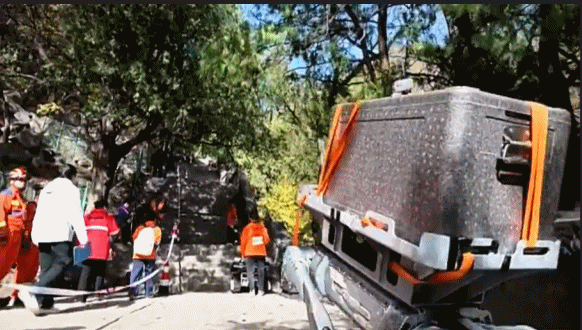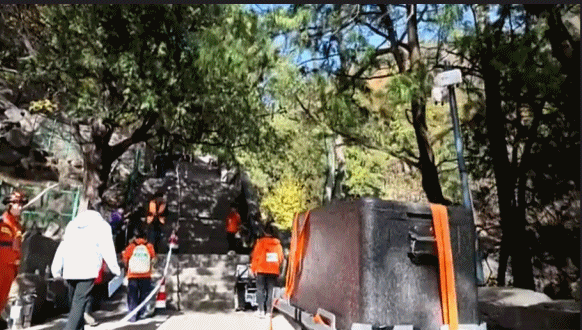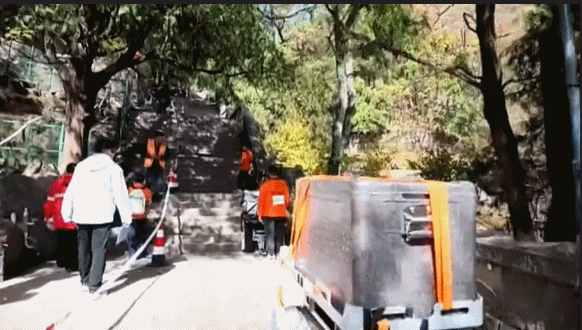
【重装備派|全域機動ロボット】
ローラー・キャタピラー切替型で、マルチ構造型設計の全域機動ロボットは、高速で走り続けることに重きを置いておらず、複雑な地形の場所でも前進することを得意としている。坂道やガレ場、狭い道などに遭遇すると、走行スタイルを切り替えることができる。山地を偵察したり、走行ルートの状況を調べたりすることができ、山地で緊急事態が発生した際の「先遣隊の兵士」として活躍できる。
白熱した試合の結果、人型ロボットのスピード競技では智身凌岳チーム、脚式ロボットのスピード競技では北京霊翌科技チーム、脚式ロボットによる重量物搬送競技では霊鍶智能霊獅チームがそれぞれ優勝した。
「人民網日本語版」2026年11月4日
注目フォトニュース


関連記事
- 中国の炒め調理ロボット市場、2030年に117億元突破へ メーカーの販売台数は200%超増
- 176の応用シーンを開放 広西柳州市でロボット産業クラスターを形成
- 第1回知能ロボット応用技能大展南京会場が開幕
- 「ロボット科学者2.2」システムが中国で発表 AIによる物質創製が加速
- ロボット犬調査隊員、哀牢山の密林で「冥界の花」ギンリョウソウモドキを撮影
- 「2026世界開発者パイオニア大会」が開幕 上海
- 最強の登山ロボットを決する第1回CMG世界ロボット泰山登山大会の順位決定戦が開幕
- 深センで見る未来 2本のロボットアームの仕分け作業日記
- 中国・深セン製ロボットが世界で大活躍 輸出大幅増
- 湖北省武漢市が「ロボット職業学院」を設立 ロボット向けAI教材を開発
掲載された記事、写真の無断転載を禁じます。
Tel:日本(03)3449-8257 Mail:japan@people.cn
